NASA(アメリカ航空宇宙局)は2026年7月28日付で、ガンマ線観測衛星「ニール・ゲーレルス・スウィフト(Neil Gehrels Swift)」の軌道上昇ミッションを担う無人宇宙機「LINK」で姿勢制御の問題が発生したことを明らかにしました。
リアクションホイールとコールドガススラスターに問題
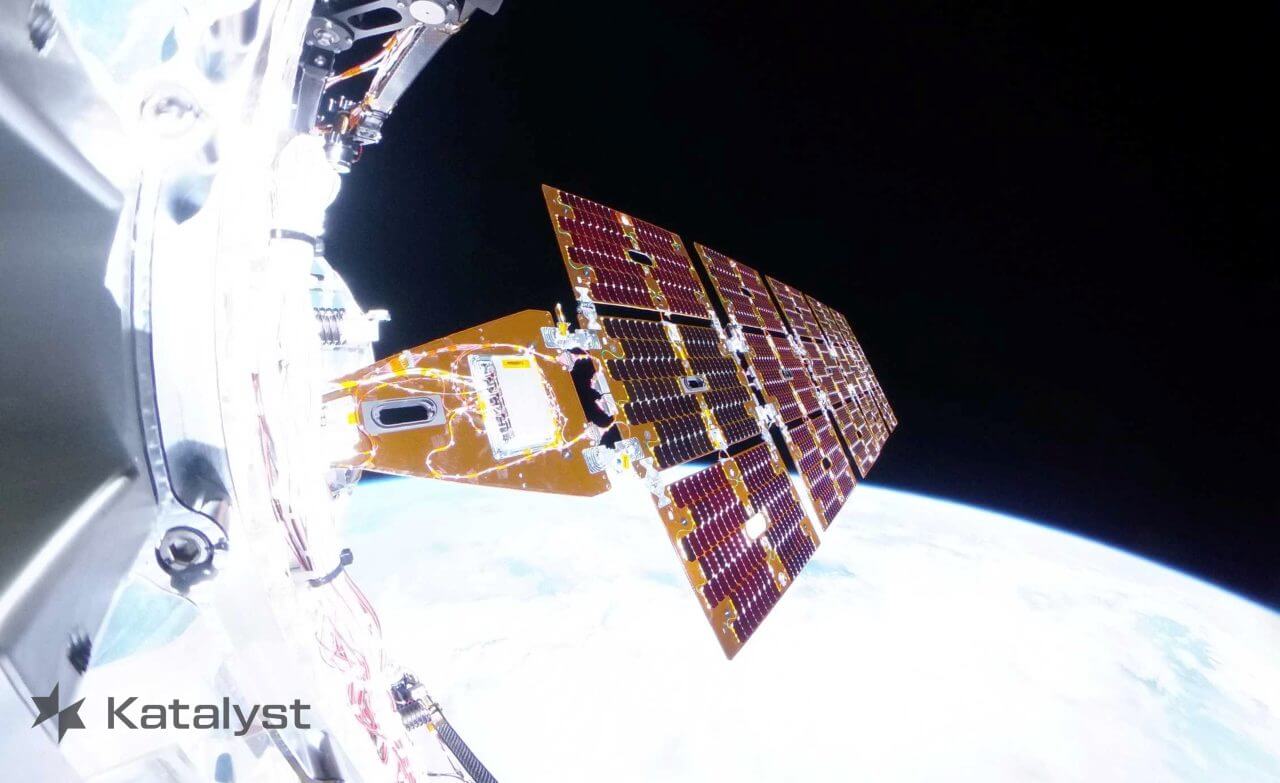
NASAによると、2026年7月下旬にLINKで姿勢制御の問題が発生して機体が回転し、通信が一時途絶えたものの、発表の時点では再確立されて通信は維持されています。機体に3基搭載されているリアクションホイールのうち2基が作動しておらず、コールドガススラスターにも一部で機能低下がみられる模様です。
その他の主要なサブシステムは正常に機能しており、電力供給も安定しているということで、LINKを開発・運用するアメリカのKatalyst Space Technologies(カタリスト・スペース・テクノロジーズ)社のチームは、今後数日かけて電気推進システムを利用して回転を止める作業を進めているということです。
スウィフトの大気圏再突入を避けるためのミッション
2004年に打ち上げられたスウィフトは強力な爆発現象であるガンマ線バーストなどを観測してきましたが、希薄な大気による抵抗を受けて、高度が徐々に低下し続けています。軌道を変更できるエンジンが搭載されていれば高度を回復できるものの、スウィフトにはそうした推進システムが備わっていないため、やがて大気圏に再突入してしまいます。
近年、この高度低下に太陽活動が拍車をかけました。2024年に太陽活動周期が極大期に達したことで、予想以上に激しい宇宙天気現象が発生。わずかに膨張する地球の大気からスウィフトが受ける空気抵抗も増加して、当初の想定よりも早く高度が低下しはじめたのです。
そこでNASAは2025年9月、Katalyst社と契約を締結し、同社の無人宇宙機「LINK」を用いたスウィフトの軌道上昇ミッションを決定。それから1年と経たない2026年7月、LINKは無事打ち上げに成功しました。
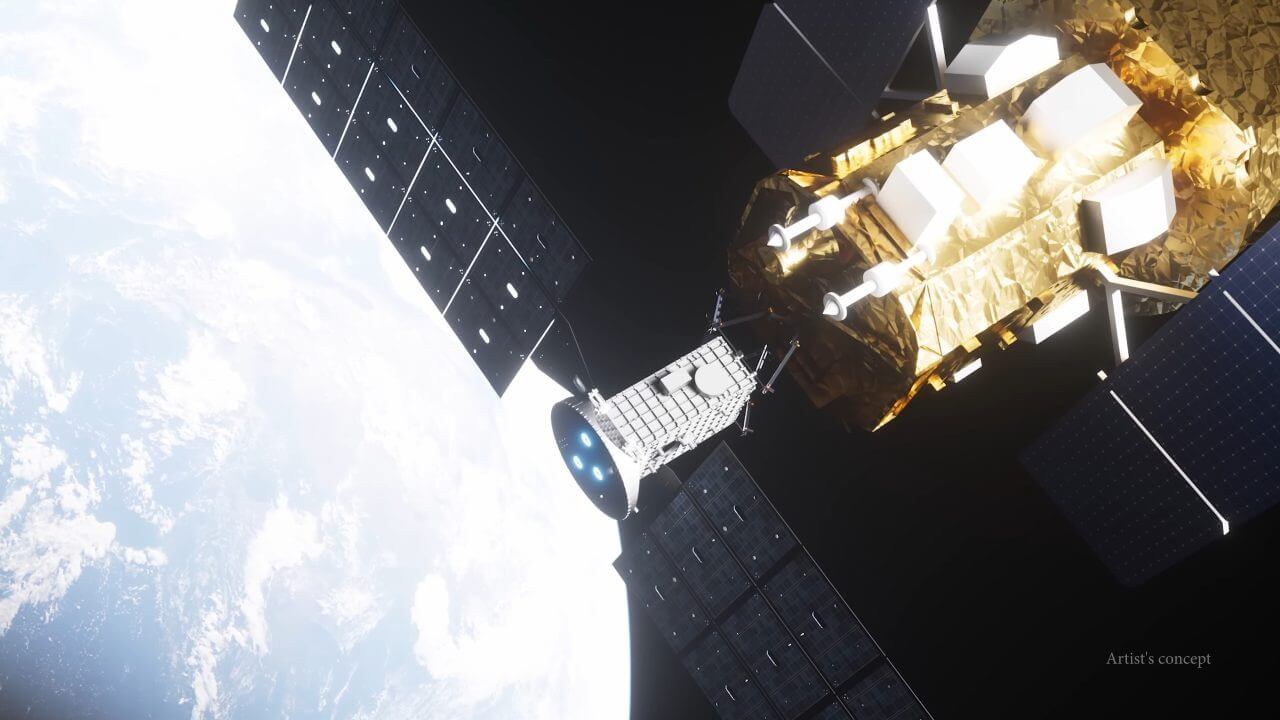
スウィフトには他の宇宙機がドッキングや把持(キャプチャー)を行うための機構が何も備わっていないため、LINKはロボットアームを使ってスウィフトの主要構造を把持し、ホールスラスターを使って高度を上昇させる予定です。
なお、スウィフトは高度低下の原因となる空気抵抗を減らすために姿勢を変更した状態でLINKの到着を待っており、2026年5月の時点ではリミットとなる高度300kmを同年秋頃までは維持できる見込みとされています。
文/ソラノサキ 編集/sorae編集部
関連記事
- NASA天文衛星「スウィフト」軌道上昇実施に向けて宇宙機「LINK」の試運転が進行中
- NASA天文衛星「スウィフト」救出ミッションの宇宙機打ち上げ成功 動作確認経て軌道上昇へ
- 救出ミッション間近のNASA天文衛星「スウィフト」高度の低下ペースを遅らせることに成功