
SpaceX(スペースX)は日本時間2026年7月22日、Northrop Grumman(ノースロップ・グラマン)の衛星整備機「MRV(Mission Robotic Vehicle)」を搭載した「Falcon 9(ファルコン9)」ロケットを打ち上げました。
打ち上げに関する情報は以下の通りです。
打ち上げ情報:Falcon 9(MRV-MEP)
・ロケット:Falcon 9 Block 5(B1069)
・打ち上げ日時:日本時間2026年7月22日6時15分
・発射場:ケープカナベラル宇宙軍基地 SLC-40(アメリカ)
・ペイロード:MRV 1機、MEP(Mission Extension Pod)3基
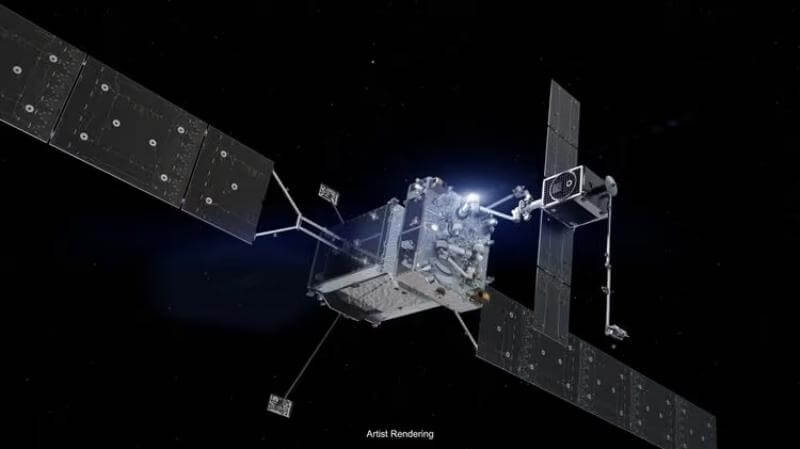
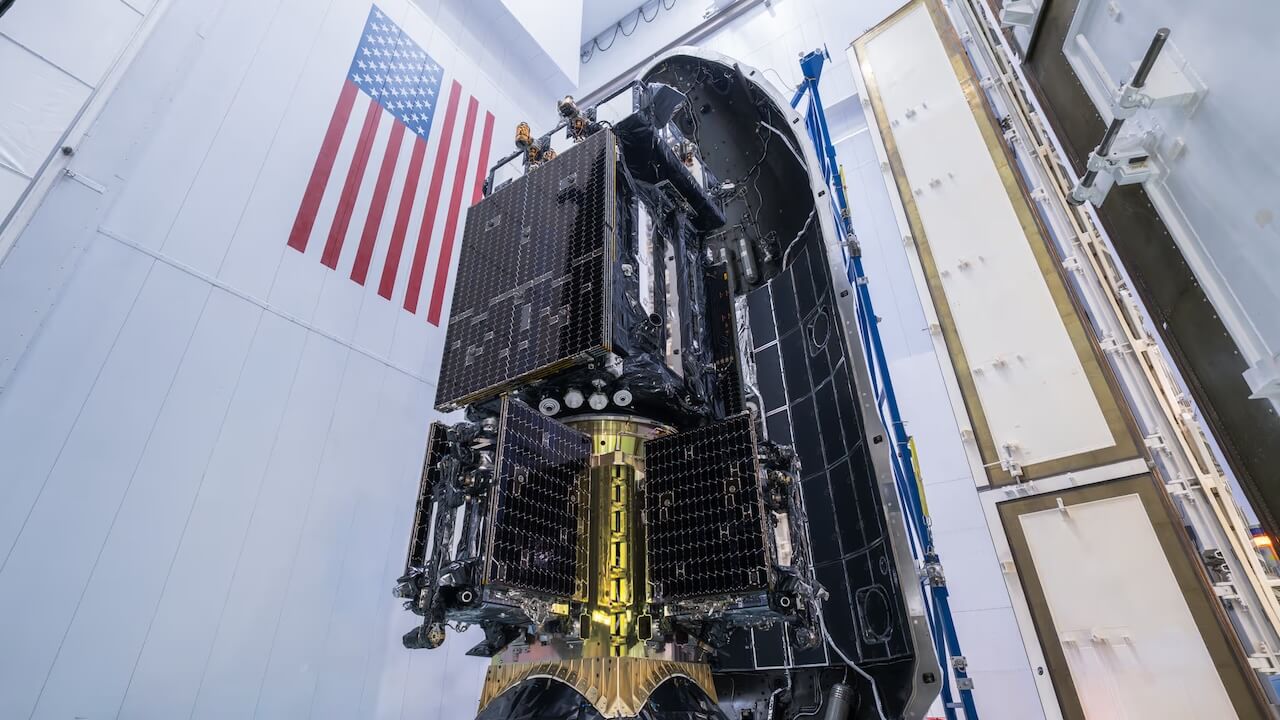
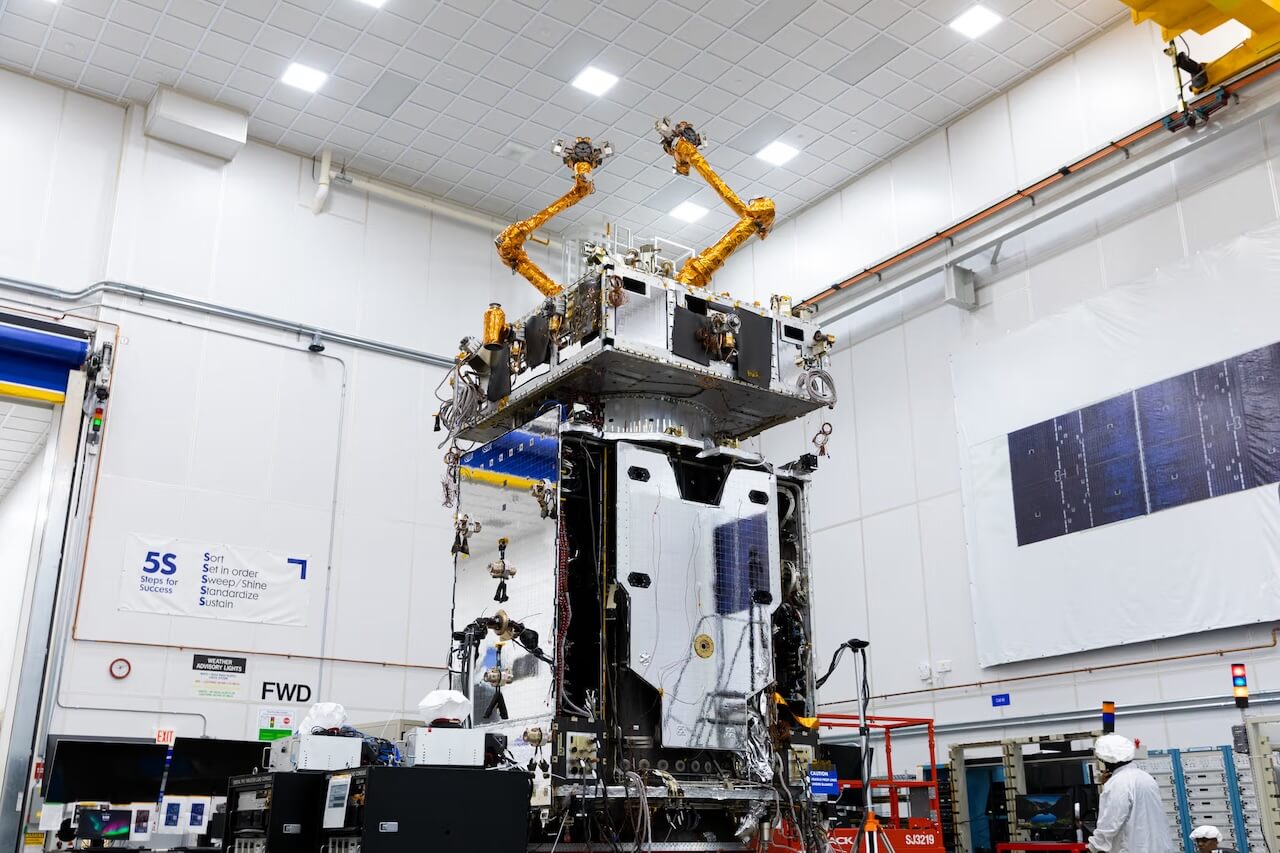
今回打ち上げられたのは、Northrop Grumman傘下のSpaceLogistics(スペースロジスティクス)が手がける衛星整備機「MRV」1機と、衛星に取り付ける小型推進装置「MEP」3基です。
MRVには、DARPA(アメリカ国防高等研究計画局)が主導し、アメリカ海軍研究所(NRL)が開発した「RSGS(Robotic Servicing of Geosynchronous Satellites)」のロボット機器が統合されています。RSGSには2本のロボットアームが搭載されています。ロボットアームは交換可能な工具に対応しており、衛星の点検や移動、修理、機器の取り付けなどに利用できます。
MEPは、運用中の衛星に取り付けて軌道や姿勢の維持を担う小型推進装置です。衛星本体へ燃料を補給するのではなく、MEP自身の電気推進システムを利用します。MRVがMEPを衛星に取り付けることで、その運用期間を6年以上延ばせるとされています。
打ち上げ後、MRVと3基のMEPは約1年をかけて静止軌道へ向かいます。到着後、MRVはMEPを1基ずつ回収し、顧客の衛星へ取り付ける計画です。3基のうち2基はIntelsat(インテルサット)、1基はオーストラリアのOptus(オプタス)が運用する衛星に使用される予定です。
第1段ブースター「B1069」最後の飛行
第1段ブースター「B1069」は今回が32回目の飛行でした。B1069はこれまで、27回にわたるスターリンク衛星の打ち上げに加え、NASAの物資補給ミッション「CRS-24」、通信衛星「Eutelsat HOTBIRD 13F」、通信衛星コンステレーション「OneWeb」、通信衛星「SES-18」と「SES-19」の打ち上げに使用されてきました。
今回はペイロードを静止トランスファー軌道へ投入するために大きな能力が必要だったことから、ブースターの回収は行われませんでした。これにより、B1069にとって今回が最後の飛行となりました。
関連画像・映像
文/sorae編集部 速報班 編集/sorae編集部
関連記事
参考文献・出典
- Spaceflight Now - SpaceX launches novel geosynchronous robotic servicing satellite on decade-long mission
- SpaceNews - SpaceX launches Northrop mission to extend the life of aging satellites
- Go4Liftoff - Falcon 9 Block 5 | MRV-1