
スペースエントリー株式会社は2026年4月7日、メカニックデザイナーの大河原邦男氏がデザインした自律型宇宙ロボット「みんなのハロ」を、ISS(国際宇宙ステーション)の「きぼう」日本実験棟へ送り長期滞在させるプロジェクト「HELLO, HARO(ハロー・ハロ)」の始動を発表しました。

「みんなのハロ」が宇宙を目指す
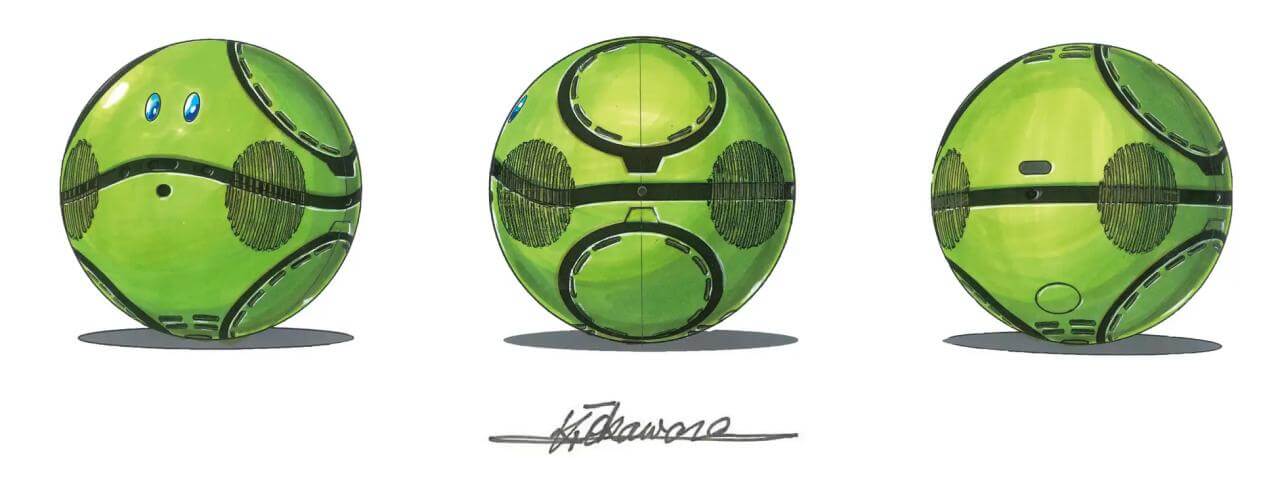
「みんなのハロ」は、テレビアニメ『機動戦士ガンダム』に登場するペットロボット「ハロ」をモチーフにした球形の自律型ロボットです。筐体はアルミ製で、直径は約200mm、重さは4.5kg未満。内蔵ファンからの空気噴射で微小重力環境下での姿勢制御や移動を行います。
OS(基本ソフト)にはIoT向けリアルタイムOS「Zephyr(ゼファー)」を採用し、カメラやマイク、障害物回避用のレーザーセンサーも搭載する予定です。「きぼう」日本実験棟への打ち上げと滞在は、JAXA(宇宙航空研究開発機構)の「きぼう」有償利用制度の枠組みを通じて実施されます。打ち上げは2027年春までを目標とし、運用期間は約2年間を想定しています。
大河原邦男氏が自ら「ハロ」を提案
同日に東京都稲城市で開かれた発表会には、大河原邦男氏とスペースエントリーの熊谷亮一CEOが登壇しました。熊谷CEOは、有人宇宙システム株式会社(JAMSS)で「きぼう」の開発初期から携わった経歴を持ちます。
大河原氏によると、当初の依頼は球形ロボットのデザインのみでしたが、球形を見た大河原氏自身が「これはハロがいい」と提案し、自らバンダイナムコフィルムワークス(旧サンライズ)に連絡を取って実現にこぎつけたといいます。
デザイン面では、機体表面のライン部分にカメラやセンサーを収め、「ハロ」のシルエットを保つ工夫が施されました。当初は四角だった排気口(ほっぺ部分)も、ハロらしさを優先して丸形に変更されています。なお、作中でハロが耳をパタパタと動かすアクションは、技術的には実現可能であるものの、2030年のISS退役を見据えたスケジュール上の制約から今回は見送られました。
クラウドファンディングで「参加する宇宙」へ
本プロジェクトでは、ロボットの組み立てや試験、打ち上げイベントへの参加などを体験できるミッション参加権が、2026年4月14日よりクラウドファンディングサイト「CAMPFIRE」で募集開始されます。プロジェクトは3つのフェーズで構成され、地上での稼働テスト、微小重力環境での動作検証、宇宙飛行士や地上ユーザーとのコミュニケーション機能の検証が予定されています。
「きぼう」では、JAXAが開発した船内ドローン「Int-Ball(イントボール)」が2017年から活動しており、soraeでもその仕組みや活動について繰り返し紹介してきました。民間企業が自律型ロボットを「きぼう」日本実験棟に持ち込み、一般参加者が開発プロセスに関われる本プロジェクトは、宇宙利用の新たな形として注目されます。
文・編集/sorae編集部
関連記事
参考文献・出典
- スペースエントリー - 3つの世界初(※)!みんなのハロが宇宙へ 自律型宇宙ロボット「みんなのハロ」プロジェクト始動 組立・試験など宇宙開発のプロセスを体験できる機会を提供
- JAXA - 「きぼう」有償利用制度